
Busfunktionen
Die Definition eines
einzigen Verbindungsschemas erfolgt über eine Standardisierung. In
einem solchen Standard werden neben den mechanischen und
elektrotechnischen Eigenschaften auch die Regeln für die
Funktionsabläufe zwischen den Busteilnehmern (sie werden auch in Primary vormals "Master" und Secondary vormals "Slave" differenziert) beschrieben.
Primaries initieren und leiten eine Kommunikation auf dem Bus. Secondaries folgen ausschließlich den Kommandos und reagieren indem sie Daten entweder annehmen (Listener) oder liefern (Talker). Die alten Bezeichnungen Master und Slave sollten nicht mehr verwendet werden.
Die Regeln, auch
Busprotokolle genannt, legen die Bussignale, ihr Zeitverhalten
(Timing) und ihr Zusammenwirken fest und dienen damit einer Anpassung
unterschiedlicher Komponenten an einen Kommunikationskanal (Bus)
sowohl auf logischer als auch elektrischer Seite.
Zur
Umsetzung dieser Regeln benötigen die einzelnen Buskomponenten
Steuereinheiten, um Funktionen wie:
-
Datenübertragung/-steuerung zwischen Stationen, die Primary oder Secondary sein können; Abwicklung der eigentlichen Datenübertragung, wobei der Teilnehmer senden (Talker) oder empfangen (Listener) kann.
-
Interruptverwaltung (Priorisierung, Datenbusanforderung über Interrupt-Handler etc.)
-
Busarbitration (Busvergabe); möchten Stationen (als Primary) Kontrolle über den Bus erhalten, muss die Buskontrolle von einem Arbiter vergeben werden;
-
Hilfsfunktionen (z.B. Stromversorgung, Taktversorgung, Systeminitialisierung, etc.)
zu realisieren.
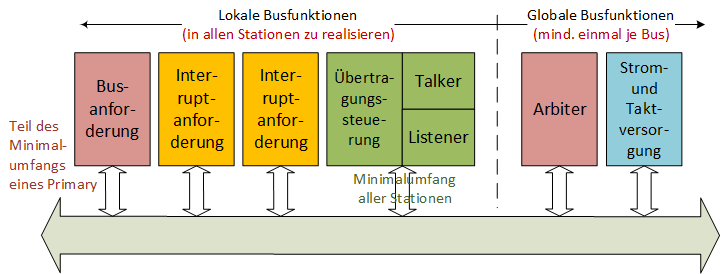
Busfunktionen
Das Minimum an Funktionen, die ein Teilnehmer beherrschen muss,
ist die Datenübertragungssteuerung und Talker- die bzw. Listener-Funktion. Soll ein Teilnehmer Primary sein,
muss er noch die Fähigkeit der Busanforderung besitzen. Der Rest ist
optional.
Lokale Funktionen müssen in jedem Teilnehmer
einzelnen vorhanden sein.